
提供者:苏州纽迈分析仪器股份有限公司 发布时间:2026/11/13 16:56:31 阅读次数:15次 进入该公司店铺
人形机器人的外覆皮肤,正在从硅橡胶向热塑性聚氨酯弹性体(TPU)迁移。原因不复杂:TPU在保持高弹性的同时,耐磨性和抗撕裂性优于硅橡胶,且支持注塑、挤出、3D打印等多种成型方式,适合复杂曲面的规模化生产。
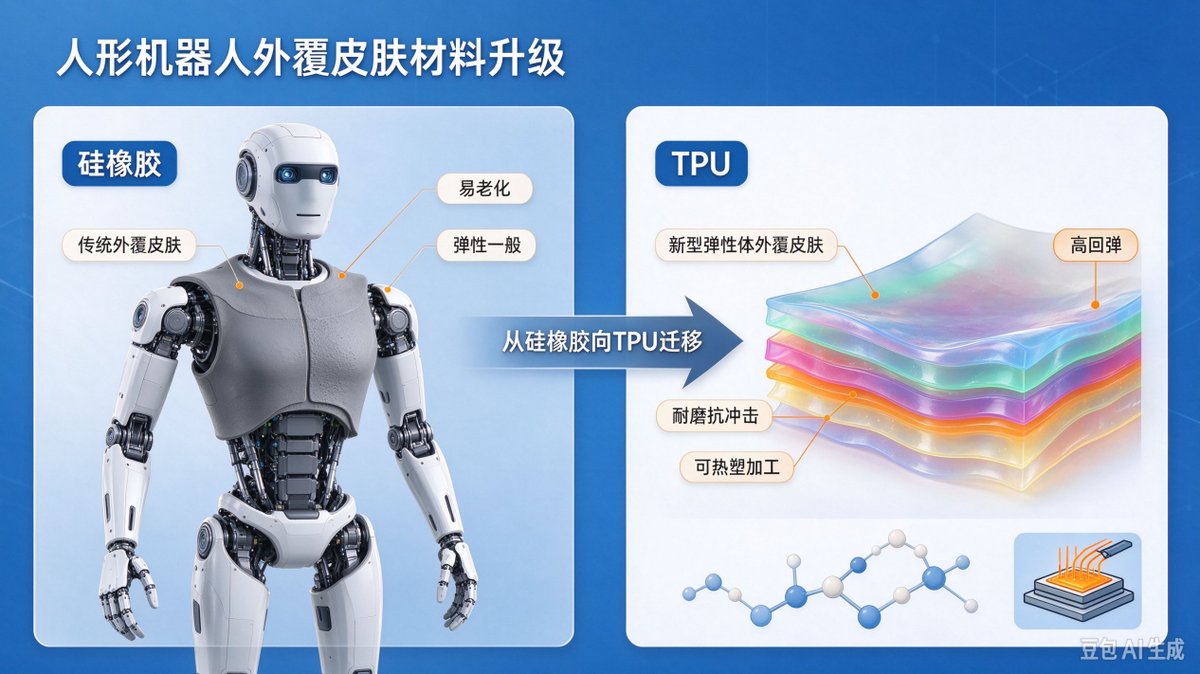
但TPU的“弹性手感”和“长期耐用性”,不是配方表上写一个硬度值就能保证的。万华化学在一项机器人皮肤TPU专利中描述了这样一个机制:材料在室温下柔软高弹,但内部硬段提供物理交联支撑,弹性恢复和强度表现才得以兼顾。换句话说,交联网络的状态,直接决定了这块材料按下去能不能弹回来、反复弯折后会不会塌陷。
交联度偏低,材料强度不足,反复受力后容易产生永久变形;交联度偏高,链段运动受限,材料变硬、回弹性下降。机器人皮肤要同时满足“触感柔软”和“经得起反复弯折”,交联度就必须被放在一个精准的窗口里。2025年12月实施的团体标准 T/CEATEC 131-2025《人形机器人用TPU仿肤材料性能评价》 ,正是将TPU仿肤材料的性能评价纳入标准化框架,涵盖评价指标、试验方法和取值规则。交联度作为网络结构的核心参数,不可能被排除在这套评价体系之外。
传统交联度测试,在机器人皮肤研发中卡在哪里?
交联度不是新概念,测定方法也早就存在。问题在于,经典方法的设计场景,和机器人皮肤TPU的研发节奏对不上。
溶剂溶胀法是最经典的路线,依据聚合物在溶剂中的平衡溶胀比推算交联度。它的硬伤是时间:测试周期往往长达数天。机器人皮肤TPU的配方迭代往往以“周”甚至“天”为单位,等溶胀结果出来,配方方向可能已经调整了好几轮。而且溶胀法对可溶性或动态网络体系的适用性有限,TPU中软硬段结构的复杂性会让数据解读变得更加棘手。
力学性能法看起来更“工程化”:做标准样条,拉应力—应变曲线,从模量反推交联密度。但它有两个绕不开的限制。第一,这是破坏性测试,样条拉断即报废。第二,TPU的力学响应受填料、结晶、硬段有序度等多重因素干扰,从模量“反推”交联度,得到的是一个被其他因素叠加过的间接值。DSC和DMA可以提供玻璃化转变和模量信息,却很难直接转化为具体的交联密度数值,制样同样繁琐。
对机器人皮肤评价而言,最要命的一点是:这些方法告诉你的是“一批样条的平均力学表现”,而不是“这块材料内部的交联网络到底长什么样” 。当研发需要回答“为什么这批TPU手感偏硬”“为什么弯折测试后回弹掉了几个百分点”时,破坏性的、离线的、耗时数天的数据,很难形成有效反馈闭环。
低场核磁给出的答案:直接“听”分子链的运动
低场核磁共振技术测量交联度的逻辑,和溶胀、拉伸完全不同。它不依赖溶剂,也不把样条拉断,而是直接检测材料中氢质子的弛豫行为。
聚氨酯网络中的高分子链,运动能力受交联点约束。交联度低时,链段相对自由,氢质子的横向弛豫时间 T₂ 较长;交联度升高,三维网络收紧,链段运动受阻,T₂ 相应变短。通过解析 T₂ 弛豫谱,就能建立起与交联密度之间的定量关系。纽迈在聚氨酯软硬段分析中进一步利用了这一点:T₂ 谱上弛豫时间较短的峰对应运动受限的刚性区域(硬段),较长的峰对应运动较自由的软段区域,由此可以在一次测试中同时获得交联与软硬段结构的信息。
第一,把“测交联度”从数天压缩到几分钟。 样品放入试管即可测试,单次扫描几十秒到几分钟,无需溶解、无需破坏样品。这意味着配方工程师调整一个扩链剂比例后,当天就能看到交联网络的变化,而不是等一周的溶胀数据。
第二,反映的是整块材料的网络状态,不是表面或局部的力学假象。 低场核磁给出的是全样微观结构信息,而非局部表面的力学响应。对于机器人皮肤这种需要整体均匀形变、反复承受弯折和接触压力的部件,这个“全样代表性”比一根标准样条的拉伸数据更接近真实使用场景.
落到机器人皮肤评价上,这件事该怎么用?
T/CEATEC 131-2025 为TPU仿肤材料搭起了性能评价的框架,交联度不会孤立地出现在报告里,但它会在回弹性、压缩永久变形、反复弯折后的力学保持率这些终端指标背后起作用。
一个务实的做法是:把低场核磁交联度测试嵌入“配方筛选—工艺验证—老化/疲劳评估”的链条前端。在配方阶段,用 T₂ 弛豫快速筛出交联网络落在目标窗口内的候选材料;在工艺阶段,监测不同加工温度或时间下交联结构是否发生偏移;在评价阶段,用交联数据去解释力学测试中出现的回弹衰减或永久变形差异。纽迈的低场核磁设备已在弹性体交联密度表征中提供了与溶胀法具有良好相关性的核磁法数据,说明这条路径不是概念演示,而是有实测对照基础的。
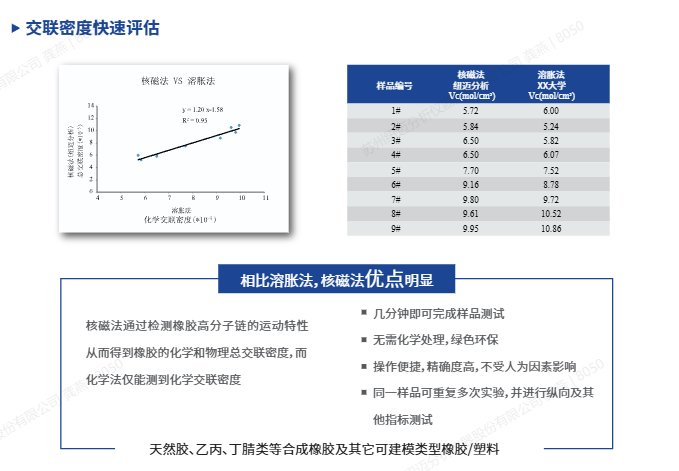
对于正在做机器人皮肤TPU评价的人来说,交联度测试的选择,本质上是一个信息时效性和结构分辨率的选择。溶胀法和力学法不是“错”,但它们提供的信息节奏,跟不上材料配方以周为单位的迭代速度,也回答不了“化学交联和物理交联各占多少”这种配方级问题。低场核磁把交联度从“事后验证指标”变成“过程中可用的结构探针”,这才是它对机器人皮肤性能评价真正的意义所在。
① 凡本网注明"来源:阿仪网"的所有作品,版权均属于阿仪网,未经本网授权不得转载、摘编或利 用其它方式使用。已获本网授 权的作品,应在授权范围内使用,并注明"来源:阿仪网"。违者本网将追究相关法律责任。
② 本信息由注册会员:苏州纽迈分析仪器股份有限公司发布并且负责版权等法律责任。


版权声明